編按:無人機問世將近百年,為何近年才全面普及?答案竟與「手機看影片」有關!過去光是傳輸音樂都吃力,隨著 4G/5G 高速通訊與微型攝影機普及,無人機才得以即時回傳高畫質畫面。從 MQ-9 衛星天線的「異形大頭」、抗電磁干擾的 15 公里光纖導引,到人人可下載的開源操控軟體,一文拆解現代無人機如何改寫戰場與日常生活!
為什麼無人機直到最近才普及? 自女王蜂無人機以降,無人機的歷史已經發展將近100年,但它之所以會在近年一躍成為矚目焦點,並且迅速普及,是基於「通訊技術」。通訊技術於近年急速發展,對我們的日常生活也帶來了重要影響。
我曾目睹這樣的光景;在東京山手線電車上,有位年輕爸爸推著嬰兒車走進列車,嬰兒車裡的小寶寶正嚎啕大哭。
就在小寶寶哭得不可開交時,這位爸爸冷靜地掏出手機,並打開YouTube的影片,將手機放到小寶寶面前。神奇的是,小寶寶很快就停止哭泣,專注盯著影片直看。由於這位爸爸的動作實在流暢,令筆者感到相當佩服。
像這樣,即使坐在電車上,只要掏出大家都有的手機,便能隨意觀看想看的影片。對於年輕讀者來說,這或許是理所當然的事情,但要接收像影片這種大量數據的通訊技術,其實是件很不容易的事情。1990年代,RealPlayer影片播放軟體問世,當時光是想要看個歌手宣傳短片,就算是用連接有線網路的桌上型電腦,放出320×240畫素的低畫質影片,看起來都還是會卡卡的,顯得相當不自然,根本無法順暢觀賞。由於我經歷過那種時代,因此才能體悟目前的通訊環境究竟有多進步。然而,若是像上述那樣,打從出娘胎就能觀看手機順暢播放高畫質影片的世代,當前這種通訊環境,自然會被他們視作像空氣那樣「理所當然」。
如果只是單純要像遙控飛機那樣操縱無人機,其實不必傳輸太大量數據。然而,若無人機有配備攝影機,並想即時觀看攝得影像的話,那就另當別論了。這已經是近代無人機的基本功能,如今沒裝攝影機的無人機反而還比較少見,但就如上述範例,這得仰賴當今已經普及的高速通訊技術。
尺寸要夠小,還要能即時傳輸影像 此外,攝影機器的尺寸也是個問題。若採用二十世紀的技術,就必須使用電視台等級的大型攝影機進行拍攝,再透過配備大型天線的轉播車傳輸訊號,並以同樣龐大的接收天線與設備接收,最後再用大型投影設備顯示畫面。如此一來,不僅無人機本身,就連整套操作與支援系統都會變得十分龐大。
附帶一提,行動通訊裝置的最高下載傳輸速度,在2G(1993年開始營運)是64kbps(註),3G(2001年)是3.6Mbps,4G(2012年)是1Gbps,5G(2018年)則為20Gbps,呈現飛躍性提升。另外,作為音樂傳輸標準的MP3,最高傳輸速度為320kbps,DVD為最高10Mbps,Blue-ray標準為36Mbps,可見1990年代就連傳輸音樂都很勉強,但如今已能輕易傳輸高畫質影片。
註:bps(bit per second)為1秒鐘可傳輸之數據量的單位。1kbps代表1秒可傳輸1千位元。
距離不同,通訊方式也不同
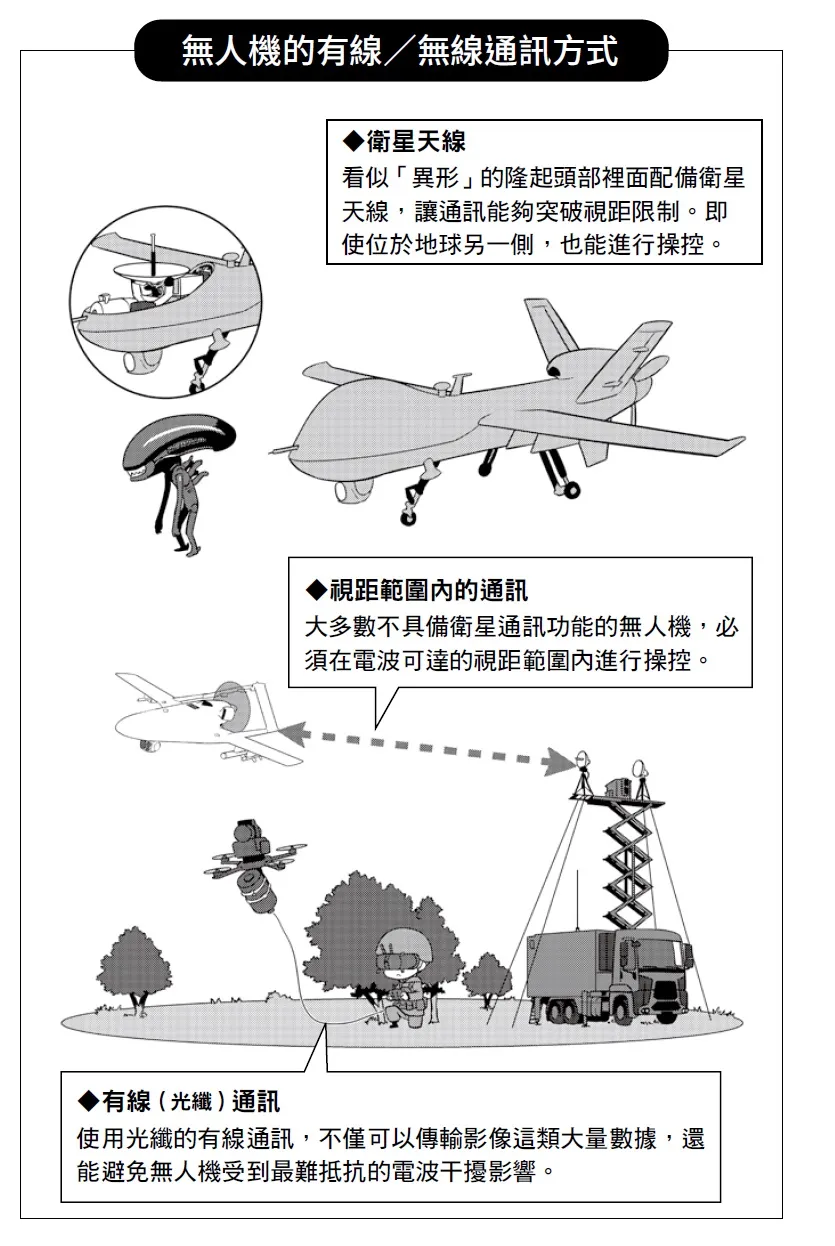
將無人機依最大航程分類時,歸類於長程型的美國MQ-1、MQ-9、MQ-20等機型,「腦袋」形狀看起來都很相似,像個腫脹隆起的鼓包。筆者看到這種「腦袋」造型,會聯想到科幻電影中的「異形」,或是日本九州有明海的藁素坊(雷氏鰻鰕虎魚)。然而,為何要設計成這種形狀呢?
原因是,在這「腦袋」裡面,裝有一具朝上傾斜的碟形天線,所以才會做成這樣的造型。這具天線是用來中繼衛星通訊,藉此和「地球另一端」進行連線。由於通訊電波屬於一種電磁波,因此基本上只能傳送到視距範圍(依據波長,也可能繞到更遠的距離)。由於人造衛星位於超越大氣層的高度,因此視距範圍也比較廣。如果無人機只是飛在附近(視距範圍內),就不必仰賴衛星,但若要建構包括中繼機等在內的大規模系統,就必須在無法直接看到無人機的情況下,也能與其通聯(這種中繼系統的最大規模設備其實就是衛星)。
反過來說,如果距離夠近,其實有線操控也無妨。這種方式在飛彈領域,會應用在反裝甲飛彈上。由於反裝甲飛彈基本上是在目視範圍內使用,射程僅數公里左右,因此多會使用有線導引。舉例來說,日本也有使用的BGM-71拖式飛彈,就是採用有線導引。然而,長達數公里的訊號線為了收進機體內部,必須做得很細,因此這種傳統「導線」就無法傳送大量數據,僅能下達「往右、往左」這種簡單指令。
等到光纖問世之後,上述狀況便完全顛覆。光纖即使細如導線,卻能傳送影像這類大量數據。如此一來,反裝甲飛彈便能具備影像導引功能(例如日本的96式多用途飛彈)。這種技術,自然也應用在無人機上,例如德國HighCat公司的「HCX」無人機,就能透過長15公里的光纖進行有線操控。有線通訊的最大優點,就是不會被電波干擾這種最具代表性的反無人機戰術反制。然而,若訊號線遭到物理性切斷,就會完全失去通訊。
無人機的有線/無線通訊方式:衛星天線、視距範圍內通訊與有線(光纖)通訊。(圖/野人提供)
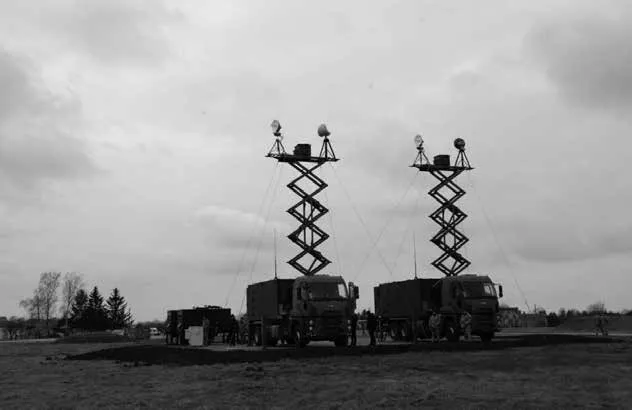
「拜拉克塔爾TB2」無人機的地面管制站。為了擴大視距範圍,配備伸縮式支架,能把天線架得更高。(照片©烏克蘭國防部)
現成軟體,讓無人機更容易上手! 就「控制」而言,無論是否載人,只要本質上仍是航空器,其基本原理並沒有太大差異。以定翼機來說,是以調整發動機出力(油門)、操控氣動舵的方式來飛行。若是有人機,流程則是:各種感測器測得的數值會顯示於儀表,駕駛員觀看儀表數據後下達判斷,操作油門手柄與駕駛桿,經過計算機(電腦)將操縱量轉變為電子訊號,傳遞至發動機與氣動舵的致動器。若為無人機,則省略「先顯示於儀表」、「駕駛員讀取並判斷」、「操作油門手柄與駕駛桿」這些步驟,完全靠電子儀器來處理電子訊號。
(相關報導:
台灣無人機被「1國家」買爆!狂掃6成出口量、打敗中國貨,3大關鍵原因曝光
|
更多文章
)
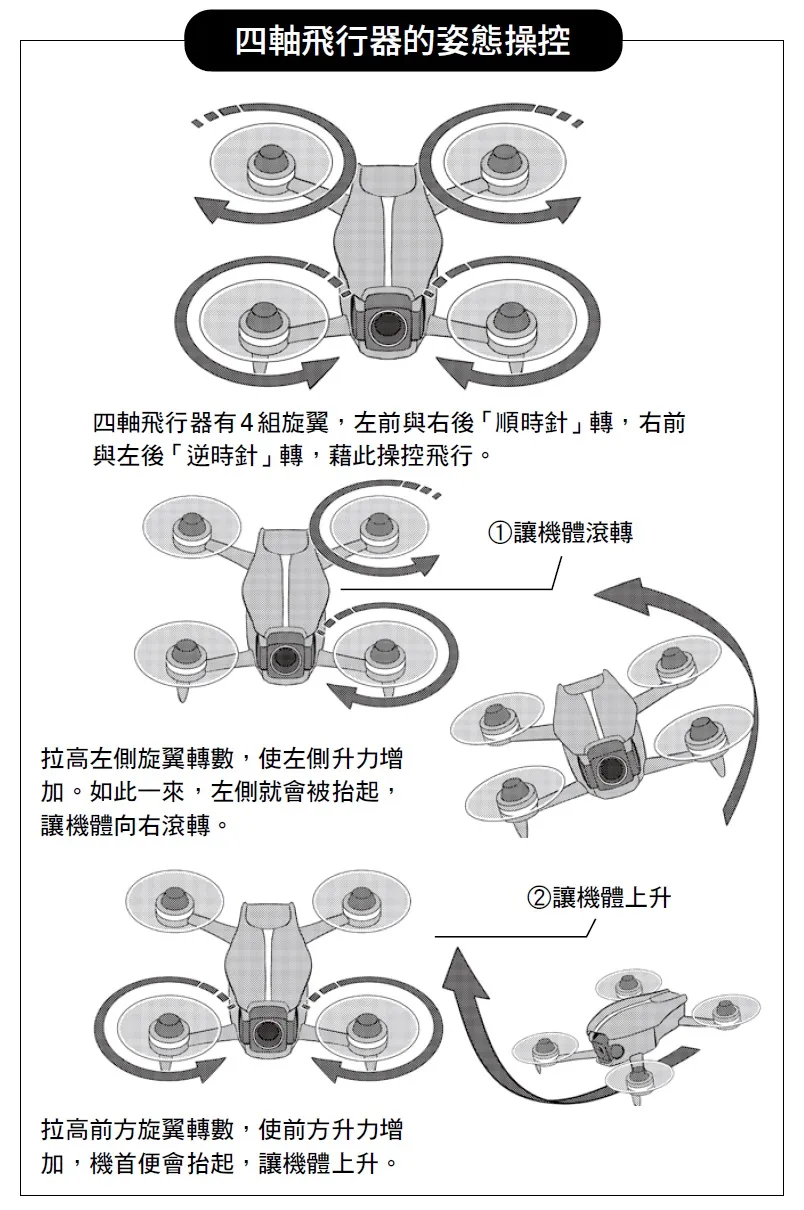
另外,雖然定翼型與直升機型無人機的機體操控與有人機並無太大差異,但無人機特有的多軸飛行器型由於並無有人機,因此具備一套獨特的操控方式。這種機型並無氣動舵,而是靠調整各組旋翼的輸出功率來操控機體。舉例來說,若為X型四軸飛行器,4組旋翼中的左前會順時針旋轉,右前逆時針旋轉,左後也是逆時針旋轉,右後則是順時針旋轉。這4組旋翼若以相同速度旋轉,機體便會直線前進。若將左前與左後,也就是左側旋翼的轉數拉高,左側升力就會變大,將左側往上抬,使機體向右滾轉。若將前方兩組旋翼的轉數拉高,前側升力就會變大,讓機首上揚並往上飛升。
四軸飛行器的姿態操控:拉高左側旋翼轉數讓機體滾轉,拉高前方旋翼轉數讓機體上升。(圖/野人提供)
為了配合這種操控方式,四軸飛行器必須具備特殊控制系統與操控軟體,但這已經問世許久,早就在民用商品市場上普及,且也有開源軟體可以取得,能輕易利用。
知名操控軟體像是「PX4 autopilot」,此為2009年開始研發的開源操控軟體,除了四軸飛行器型之外,也能用於直升機型或定翼型無人機的操控。它能處理位置、高度、速度、轉彎等感測器輸入的訊號,並輸出致動器、攝影機等的操作訊號。飛行模式有全手動(無線遙控)、部分輔助、自主操控可供選擇。此外,這套軟體也能透過「MAVLink」這種通訊協定,與指揮所或管制站的操控軟體進行通訊。
由於這類工具如今已能輕易取得與使用,因此無人機的研發、製造、運用門檻便大幅降低。然而也得注意,既然能夠輕易利用,也就代表能被輕易干擾與欺騙。
作者介紹|多田將、数多久遠、永井宏樹、末田航、木村和尊、薗田浩毅、藤村純佳 京都大學理學研究科博士課程畢業,理學博士,現任高能加速器研究機構(KEK)粒子與原子核研究所副教授。主要著作包括:《核武器》、《兵器科學1:彈道飛彈》、《兵器科學2:化學武器》、《一起認識輻射》、《核武器入門》、《軍事科技的物理學:核武器》、《飛彈為什麼打得中?》、《蘇聯超級兵器科技:航空器與防空武器篇》(以上書名皆暫譯)、《蘇聯超級軍武科技 戰車與裝甲車篇》、《蘇聯超級軍武 戰略武器篇》(楓樹林出版社)等。
主要創作描寫自衛隊及國家安全保障相關議題,也長期為軍事雜誌撰稿。代表作品包括《有事:臺灣海峽》、《航空自衛隊副官 怜於奈》系列(以上書名皆暫譯)等。
目前經營製造業公司,同時從事軍事評論與分析,專長領域包括認知作戰(Cognitive Warfare)與網路安全(Cybersecurity)。現任即應預備自衛官。
2022~2024年間,與阪南大學末田航教授共同進行FPV(第一人稱視角)無人機原型開發研究。
曾任新加坡國立大學智慧系統研究所資深研究員,研究領域涵蓋:人機互動(Human-Computer Interaction)、媒體設計與藝術、資訊視覺化、無人機介面與互動內容設計。
因與Everblue Technologies公司合作開發帆船無人機(Sailing Drone)研究,於新加坡創立無人機研發顧問公司SenseFoil Pte Ltd。2024年起擔任阪南大學綜合資訊學部教授。
主要研究與寫作領域包括:國際人道法、軍備控制國際法、現代戰爭。
曾擔任情報幹部,歷任防衛省情報本部電波部及分析部情報專業官。
2006年,以伊拉克重建支援派遣運輸航空隊空運計畫部成員身分赴中東執行任務,之後亦曾於各級司令部及情報單位服務,並於2018年退役。
專攻國際政治,尤其聚焦於蘇聯/俄羅斯軍事與安全保障研究。自2019年起,持續為多家日本軍事與國際事務媒體撰稿,包括:《月刊PANZER》(Argonaut)、《軍事研究》(Japan Military Review)、《Foresight》(新潮社)、《月刊丸》(潮書房)、《J Ground EX》(IKAROS出版)