編按:無人機問世將近百年,為何近年才全面普及?答案竟與「手機看影片」有關!過去光是傳輸音樂都吃力,隨著 4G/5G 高速通訊與微型攝影機普及,無人機才得以即時回傳高畫質畫面。從 MQ-9 衛星天線的「異形大頭」、抗電磁干擾的 15 公里光纖導引,到人人可下載的開源操控軟體,一文拆解現代無人機如何改寫戰場與日常生活!
為什麼無人機直到最近才普及?
自女王蜂無人機以降,無人機的歷史已經發展將近100年,但它之所以會在近年一躍成為矚目焦點,並且迅速普及,是基於「通訊技術」。通訊技術於近年急速發展,對我們的日常生活也帶來了重要影響。
我曾目睹這樣的光景;在東京山手線電車上,有位年輕爸爸推著嬰兒車走進列車,嬰兒車裡的小寶寶正嚎啕大哭。
就在小寶寶哭得不可開交時,這位爸爸冷靜地掏出手機,並打開YouTube的影片,將手機放到小寶寶面前。神奇的是,小寶寶很快就停止哭泣,專注盯著影片直看。由於這位爸爸的動作實在流暢,令筆者感到相當佩服。
像這樣,即使坐在電車上,只要掏出大家都有的手機,便能隨意觀看想看的影片。對於年輕讀者來說,這或許是理所當然的事情,但要接收像影片這種大量數據的通訊技術,其實是件很不容易的事情。1990年代,RealPlayer影片播放軟體問世,當時光是想要看個歌手宣傳短片,就算是用連接有線網路的桌上型電腦,放出320×240畫素的低畫質影片,看起來都還是會卡卡的,顯得相當不自然,根本無法順暢觀賞。由於我經歷過那種時代,因此才能體悟目前的通訊環境究竟有多進步。然而,若是像上述那樣,打從出娘胎就能觀看手機順暢播放高畫質影片的世代,當前這種通訊環境,自然會被他們視作像空氣那樣「理所當然」。
如果只是單純要像遙控飛機那樣操縱無人機,其實不必傳輸太大量數據。然而,若無人機有配備攝影機,並想即時觀看攝得影像的話,那就另當別論了。這已經是近代無人機的基本功能,如今沒裝攝影機的無人機反而還比較少見,但就如上述範例,這得仰賴當今已經普及的高速通訊技術。
尺寸要夠小,還要能即時傳輸影像
此外,攝影機器的尺寸也是個問題。若採用二十世紀的技術,就必須使用電視台等級的大型攝影機進行拍攝,再透過配備大型天線的轉播車傳輸訊號,並以同樣龐大的接收天線與設備接收,最後再用大型投影設備顯示畫面。如此一來,不僅無人機本身,就連整套操作與支援系統都會變得十分龐大。
然而,若使用像是GoPro那種小型攝影機拍攝,透過大家都能拿著到處走的手機觀看,那麼整個系統就能縮得很小,相當輕巧便利。這就是近年無人機之所以能夠迅速普及的一大理由,跟「任誰都能開台直播」是一樣的道理。
附帶一提,行動通訊裝置的最高下載傳輸速度,在2G(1993年開始營運)是64kbps(註),3G(2001年)是3.6Mbps,4G(2012年)是1Gbps,5G(2018年)則為20Gbps,呈現飛躍性提升。另外,作為音樂傳輸標準的MP3,最高傳輸速度為320kbps,DVD為最高10Mbps,Blue-ray標準為36Mbps,可見1990年代就連傳輸音樂都很勉強,但如今已能輕易傳輸高畫質影片。
註:bps(bit per second)為1秒鐘可傳輸之數據量的單位。1kbps代表1秒可傳輸1千位元。
距離不同,通訊方式也不同
以下,我要更詳細地解說通訊技術。
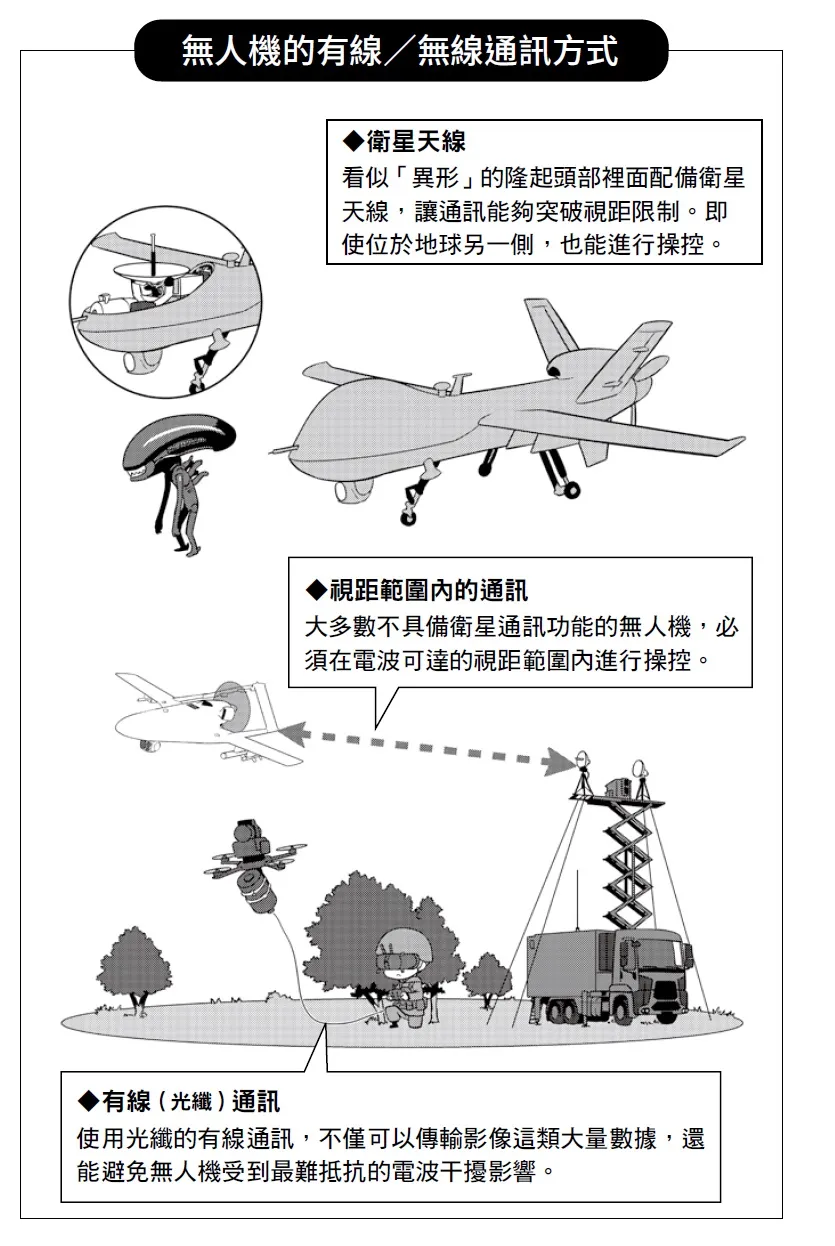
將無人機依最大航程分類時,歸類於長程型的美國MQ-1、MQ-9、MQ-20等機型,「腦袋」形狀看起來都很相似,像個腫脹隆起的鼓包。筆者看到這種「腦袋」造型,會聯想到科幻電影中的「異形」,或是日本九州有明海的藁素坊(雷氏鰻鰕虎魚)。然而,為何要設計成這種形狀呢?
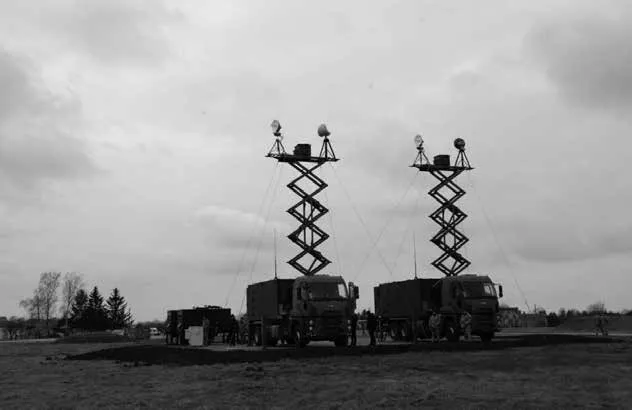
原因是,在這「腦袋」裡面,裝有一具朝上傾斜的碟形天線,所以才會做成這樣的造型。這具天線是用來中繼衛星通訊,藉此和「地球另一端」進行連線。由於通訊電波屬於一種電磁波,因此基本上只能傳送到視距範圍(依據波長,也可能繞到更遠的距離)。由於人造衛星位於超越大氣層的高度,因此視距範圍也比較廣。如果無人機只是飛在附近(視距範圍內),就不必仰賴衛星,但若要建構包括中繼機等在內的大規模系統,就必須在無法直接看到無人機的情況下,也能與其通聯(這種中繼系統的最大規模設備其實就是衛星)。
反過來說,如果距離夠近,其實有線操控也無妨。這種方式在飛彈領域,會應用在反裝甲飛彈上。由於反裝甲飛彈基本上是在目視範圍內使用,射程僅數公里左右,因此多會使用有線導引。舉例來說,日本也有使用的BGM-71拖式飛彈,就是採用有線導引。然而,長達數公里的訊號線為了收進機體內部,必須做得很細,因此這種傳統「導線」就無法傳送大量數據,僅能下達「往右、往左」這種簡單指令。
等到光纖問世之後,上述狀況便完全顛覆。光纖即使細如導線,卻能傳送影像這類大量數據。如此一來,反裝甲飛彈便能具備影像導引功能(例如日本的96式多用途飛彈)。這種技術,自然也應用在無人機上,例如德國HighCat公司的「HCX」無人機,就能透過長15公里的光纖進行有線操控。有線通訊的最大優點,就是不會被電波干擾這種最具代表性的反無人機戰術反制。然而,若訊號線遭到物理性切斷,就會完全失去通訊。
現成軟體,讓無人機更容易上手!
就「控制」而言,無論是否載人,只要本質上仍是航空器,其基本原理並沒有太大差異。以定翼機來說,是以調整發動機出力(油門)、操控氣動舵的方式來飛行。若是有人機,流程則是:各種感測器測得的數值會顯示於儀表,駕駛員觀看儀表數據後下達判斷,操作油門手柄與駕駛桿,經過計算機(電腦)將操縱量轉變為電子訊號,傳遞至發動機與氣動舵的致動器。若為無人機,則省略「先顯示於儀表」、「駕駛員讀取並判斷」、「操作油門手柄與駕駛桿」這些步驟,完全靠電子儀器來處理電子訊號。
另外,雖然定翼型與直升機型無人機的機體操控與有人機並無太大差異,但無人機特有的多軸飛行器型由於並無有人機,因此具備一套獨特的操控方式。這種機型並無氣動舵,而是靠調整各組旋翼的輸出功率來操控機體。舉例來說,若為X型四軸飛行器,4組旋翼中的左前會順時針旋轉,右前逆時針旋轉,左後也是逆時針旋轉,右後則是順時針旋轉。這4組旋翼若以相同速度旋轉,機體便會直線前進。若將左前與左後,也就是左側旋翼的轉數拉高,左側升力就會變大,將左側往上抬,使機體向右滾轉。若將前方兩組旋翼的轉數拉高,前側升力就會變大,讓機首上揚並往上飛升。
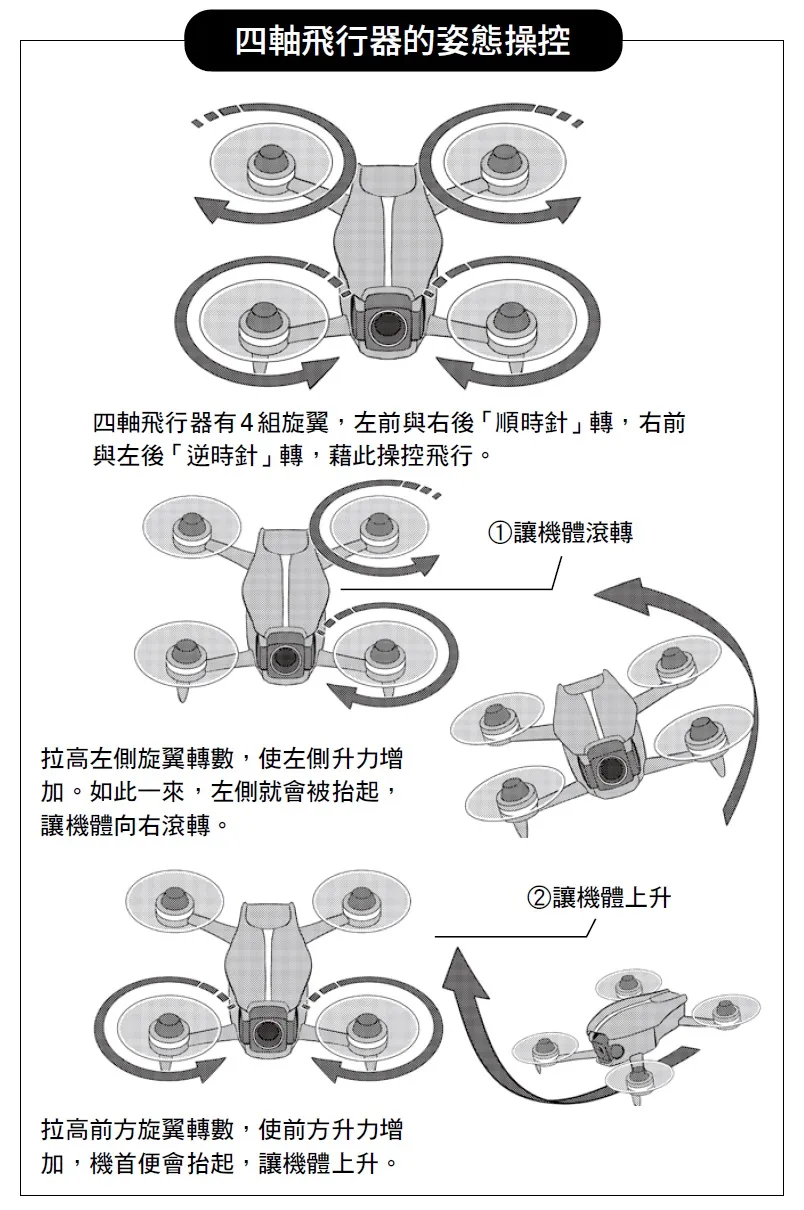
為了配合這種操控方式,四軸飛行器必須具備特殊控制系統與操控軟體,但這已經問世許久,早就在民用商品市場上普及,且也有開源軟體可以取得,能輕易利用。
知名操控軟體像是「PX4 autopilot」,此為2009年開始研發的開源操控軟體,除了四軸飛行器型之外,也能用於直升機型或定翼型無人機的操控。它能處理位置、高度、速度、轉彎等感測器輸入的訊號,並輸出致動器、攝影機等的操作訊號。飛行模式有全手動(無線遙控)、部分輔助、自主操控可供選擇。此外,這套軟體也能透過「MAVLink」這種通訊協定,與指揮所或管制站的操控軟體進行通訊。
由於這類工具如今已能輕易取得與使用,因此無人機的研發、製造、運用門檻便大幅降低。然而也得注意,既然能夠輕易利用,也就代表能被輕易干擾與欺騙。
本文經授權轉載自野人《無人機戰爭【不對稱關鍵戰力全解讀】:從供應鏈、戰略、AI到地緣政治,第一本拆解「新型態無人軍團」如何顛覆現代戰場》 (相關報導: 台灣無人機被「1國家」買爆!狂掃6成出口量、打敗中國貨,3大關鍵原因曝光 | 更多文章 )
責任編輯/陳得馥